

Integrating a Laser Rangefinder Module into a UAV Gimbal
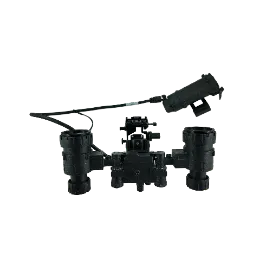
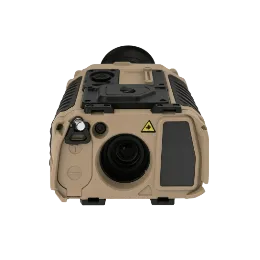
L'ajout d'un télémètre laser à la charge utile ou à la nacelle d'un drone fournit à l'opérateur une distance mesurée par rapport à la cible visée par la caméra. Cette distance constitue également la donnée manquante pour géolocaliser une cible, ainsi que pour les mesures de cartographie et d'inspection. Ce guide passe en revue les décisions d'intégration dans l'ordre où les ingénieurs y sont généralement confrontés : portée requise, poids et puissance, interface, montage et alignement (boresight), sortie des données et essais. Pour découvrir l'ensemble de notre gamme de modules, consultez notre des modules télémètres laser guide de sélection.
Integrating a Laser Rangefinder Module into a UAV Gimbal
1. Définir le besoin en télémétrie
Partez de la cible, pas du module. Notez ce que la charge utile doit mesurer (sol, structures, véhicules, personnes ou navires), les distances minimale et maximale, ainsi que l’altitude de vol et l’angle de visée. Un drone qui mesure la distance au sol depuis une altitude de 120 m nécessite un module très différent de celui d’une nacelle stabilisée qui suit des navires à plusieurs kilomètres.
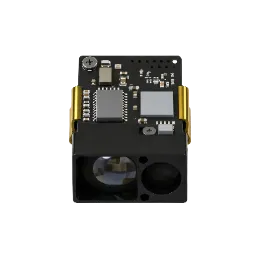
- Courte portée, charges utiles très légères : Les modules 905 nm offrent une portée allant jusqu'à 1,2–2 km sur de grandes cibles et pèsent 5–6 g.
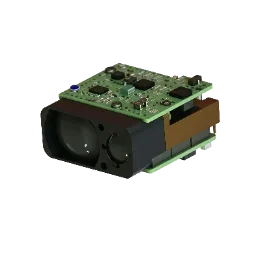
- Moyenne à longue portée, petites cibles : Les modules de 1535 nm offrent une portée de 4 à 25 km sur de grandes cibles, et de 1,5 km à 13 km sur une cible de taille humaine.
- Sol à faible angle d’incidence : vérifiez que la portée est spécifiée sur terrain naturel. Le JV-LRF1505AD a une portée nominale de ≥5 km sur le sable, l'herbe, le désert et le gobi à des angles rasants jusqu'à 79°.
2. Bilan de masse et de puissance
Sur un drone, chaque gramme réduit le temps de vol, et les moteurs de la nacelle doivent pouvoir équilibrer la masse supplémentaire. Pesez le module avec son connecteur, son câble et son support.
| Modèle | Poids | Alimentation | Puissance moyenne | Puissance de crête |
|---|---|---|---|---|
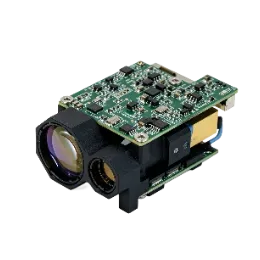
| JV-LRF902BD (905 nm) | ≤5 g | CC 3,3–5 V | ≤0.6 W @3.3 V, 1 Hz | ≤1.35 W |
| JV-LRF901FD (905 nm) | ≤6 g | CC 3,3–5 V | ≤0.6 W | ≤1 W |
| JV-LRF1503DD (1535 nm) | 14 g ±1 g | CC 3–16 V | ≤1.5 W | ≤3 W |
| JV-LRF1503AD (1535 nm) | ≤34 g | 5–16 V CC | ≤0.8 W @1 Hz, ≤1.5 W @10 Hz | ≤3 W |
| JV-LRF1508AD (1535 nm) | ≤60 g | 4,5–14 V CC | ≤0.6 W @1 Hz | ≤5 W |
| JV-LRF1505AD (1535 nm) | ≤80 g | CC 10–14 V | ≤2 W | ≤5 W |
Dimensionnez l’alimentation pour le courant de crête, et non pour le courant moyen : le module consomme son courant de crête à chaque émission. Plusieurs modules disposent d’une entrée d’activation de l’alimentation qui réduit la consommation en veille. Le JV-LRF1503AD consomme ≤1 mW lorsque POWER_EN est à l’état bas, ce qui permet au contrôleur de la charge utile d’éteindre le télémètre entre les mesures.
3. UART-TTL ou RS422
L’interface doit être adaptée à la distance entre le module et la carte qui reçoit ses données.
- UART (TTL 3,3 V) convient aux connexions courtes sur une même carte ou à l’intérieur d’un boîtier de charge utile compact. Les JV-LRF901FD, JV-LRF902BD/CD, JV-LRF1503DD et JV-LRF1503AD l’utilisent.
- RS422 utilise une signalisation différentielle et tolère des câbles plus longs ainsi que les plateformes soumises à des perturbations électriques. Choisissez-la lorsque le télémètre se trouve dans une nacelle stabilisée et que le câble passe par des collecteurs tournants jusqu’à un contrôleur situé dans la cellule du drone. Le JV-LRF1505AD utilise RS422 et le JV-LRF1508AD propose RS422 ou TTL.
Match the logic level as well. A 3.3 V TTL module connected to a 5 V UART needs a level shifter.
4. Montage mécanique et alignement de l'axe de visée
Le télémètre n'est utile que si son faisceau touche le point situé au centre de l'image de la caméra. Les modules 1535 nm longue portée utilisent des faisceaux de 0,45–0,8 mrad ; une légère erreur de montage éloigne donc nettement le spot laser de la cible : un désalignement de 1 mrad correspond à un décalage de 2 m à 2 km.
- Montez le module et la caméra sur un support rigide commun, afin qu'ils se déplacent ensemble sous l'effet des vibrations et des variations de température.
- Provide a way to adjust or electronically offset the alignment during assembly.
- Effectuez l'alignement sur une cible éloignée, et non rapprochée : la parallaxe entre les ouvertures de la caméra et du laser diminue avec la distance.
- Laissez les fenêtres d’émission et de réception dégagées. Toute vitre de protection placée devant celles-ci doit laisser passer la longueur d’onde du module (905 nm ou 1535 nm) et ne doit pas réfléchir l’impulsion émise directement vers le récepteur.
- Recheck alignment after vibration testing.
5. Sortie de données et fréquence de rafraîchissement
La plupart des modules JOVSTAR prennent en charge la télémétrie monocoup ainsi que la télémétrie continue à 1–10 Hz ; le JV-LRF1505AD fonctionne à 1–5 Hz. Pour une nacelle qui suit des cibles en mouvement, utilisez le mode continu et lisez la valeur la plus récente. Pour la cartographie ou l'inspection, des mesures monocoup déclenchées par le contrôleur de la charge utile permettent d'économiser de l'énergie.
Avec les modules multicibles, déterminez quel écho le système doit utiliser. Les JV-LRF1503AD et JV-LRF1505AD signalent jusqu’à trois cibles. Le JV-LRF1505AD distingue également les cibles avant et arrière, ce qui permet au logiciel d’ignorer une branche ou un fil placé devant la cible réelle. Pour positionner la cible sur une carte, combinez la distance avec les angles de la nacelle et la position et le cap GNSS du drone.
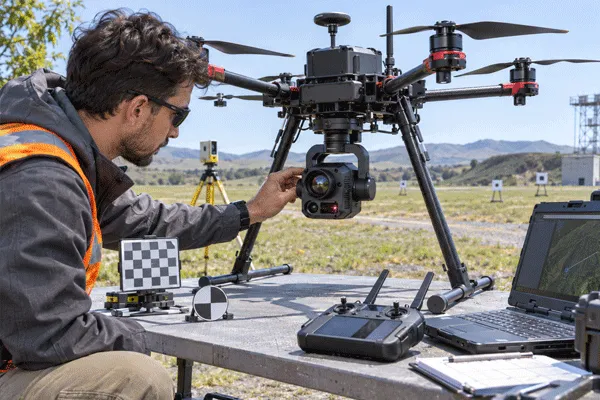
Integrating a Laser Rangefinder Module into a UAV Gimbal
6. Tester avant le vol
- Essai sur banc : alimentation, courant de crête, communication et fréquence de rafraîchissement.
- Essais au sol : mesurez la distance de cibles connues placées à des distances connues, notamment des cibles petites et sombres.
- Environmental check: vibrations et température. Les modules JOVSTAR 1535 nm fonctionnent généralement de -40 ℃ à +60 ℃ (jusqu’à +70 ℃ pour le JV-LRF1505AD), et les modules 905 nm de -20 ℃ à +60 ℃.
- Essai en vol : vérifiez l’alignement et les mesures en vol avant de vous fier aux données.
Modules JOVSTAR recommandés par catégorie de charge utile
| Catégorie de charge utile | Module | Pourquoi |
|---|---|---|
| Microdrones et petits drones | JV-LRF902BD / JV-LRF901FD | 5–6 g, 3,3–5 V, jusqu’à 2 km sur des bâtiments |
| Drones de cartographie et d’inspection | JV-LRF1503AD | ≤34 g, ≥5 000 m sur bâtiments, détection de trois cibles |
| Nacelles avec de grandes longueurs de câble | JV-LRF1505AD | RS422, -40 ℃ à +70 ℃, portée spécifiée sur terrain naturel |
| Long-range EO gimbals | JV-LRF1508AD | ≤60 g, ≥10 000 m sur des bâtiments, RS422 ou TTL |
Si votre charge utile nécessite une interface, un montage ou une configuration de télémétrie différente, notre OEM and ODM service peut adapter un module à votre système.
FAQ
Quel est le module de télémètre laser JOVSTAR le plus léger ?
Le JV-LRF902BD (905 nm) pèse ≤ 5 g et mesure ≤ 22,5 × 15,5 × 9,5 mm. Le JV-LRF901FD pèse ≤ 6 g. Parmi les modules 1535 nm, le JV-LRF1503DD pèse 14 g ± 1 g.
Comment le télémètre est-il aligné avec la caméra ?
Montez le module et la caméra sur un même support rigide, puis alignez le laser sur le centre de l’image de la caméra en visant une cible éloignée, par réglage mécanique ou décalage électronique. Vérifiez à nouveau l’alignement après les essais de vibration.
Faut-il utiliser UART-TTL ou RS422 sur un drone ?
Use UART-TTL when the module sits close to the board that reads it. Use RS422 when the cable is long or runs through gimbal slip rings, because its differential signaling resists noise.
Les modules JOVSTAR peuvent-ils être personnalisés pour une nacelle stabilisée spécifique ?
Oui. JOVSTAR propose une personnalisation par projet des interfaces, du montage et des paramètres de télémétrie pour s'adapter au système hôte.
Besoin d'aide pour choisir le bon produit ?
Décrivez-nous votre application, votre cible et vos conditions d'utilisation. L'équipe d'ingénierie JOVSTAR vous recommandera une configuration et préparera un devis.
Demander un devis